Construction
| Document | /PreRequis | /ListePieces | /Construction | /Initialisation | Chapitre Suivant |
Assurez-vous que vous avez tous les composants prêts décrits dans les pages //PreRequis et /ListePieces. Selon votre version, le PCB NG sont différents à construire. Choisissez votre version et suivez les instructions sur les sous-pages.
Construction du hardware NG
Électronique
{i} Si vous êtes un débutant quand il s’agit de souder, lire notre page d’information Soudure.
La page Électronique décrit comment souder votre PCB NG.
{i} Il existe également des schémas de circuits des cartes que vous pouvez trouver dans les packages de la release du NGOS qui peuvent être trouvés dans l’article Download.
Configuration du matériel et des connecteurs
Ces pages décrivent les connecteurs et les jumpers soudés sur votre matériel.
- {i} Ce matériel n’a pas encore été diffusé ! Hardware HW-0.23-mini
- Hardware HW-0.22-mini
- Hardware HW-0.22
Assemblage des contrôleurs brushless - NGBLC-4mini ou autres
Les contrôleurs brushless (BLCS) sont reliés par un bus I2C. Pour cela vous devez connecter au moins 4 (pour un quadricoptère) d’entre eux avec le contrôleur de vol (Flight Controler)
Des BLC avec interface I2C sont disponibles auprès d’autres projets QC comme Mikrokopter ou 1hoch4. Aussi, vous pouvez utiliser des patches pour BLCs chinois avec le logiciel Quax (Voir dans la section HOWTO comment les modifier pour fonctionner avec l’interface I2C).
{i} Ce matériel n’a pas encore été publié! Nous avons développé notre propre BLC qui a 4 BLCs sur un PCB: NGBLC-4mini
Construction du châssis
Pour construire un châssis simple de quadrocoptère, vous avez besoin de tubes aluminium de section carré et de quelques plaques d’epoxy ou de carbone (GFK ou CFK) pour la partie centrale. Prenez deux tubes carrés d’une longueur de 35 à 60cm et découpez une fente au milieu. La largeur de la fente correspond à la dimension de la section du tube carré (par ex. 15mm) et la hauteur à la moitié (ex. 7.5mm) de façon à ce que les tubes s’emboitent. Emboitez les tubes puis disposez au centre de la croix ainsi formée, une première plaque epoxy sur le dessous et une seconde sous le dessus de façon à prendre la croix en alu en sandwich. Percez et fixez à l’aide de visserie adaptée. Percez quelques trous aux 4 extrémités afin fixer les moteurs.
Amir a écrit un article sur la façon de réaliser son premier châssis : how he built his first frame for an UAVP (en anglais).
/!\ Si vous avez un CNC-Mill ou si vous êtes un concepteur ou un ingénieur CAD prenez soin de consulter la section CAD avec certaines paragraphes intéressants.
{i} Marquer l’avant ou l’arrière du châssis ou vous pourriez avoir de graves ennuis en vol!
Assemblage de tout le matériel
Réalisation du Contrôleur de vol
Suivant la version de votre matériel que vous avez plusieurs PCB pour la contrôleur de vol. Pour ceux-là, vous pouvez faire un cube pratique en utilisant des entretoises du circuit imprimé:
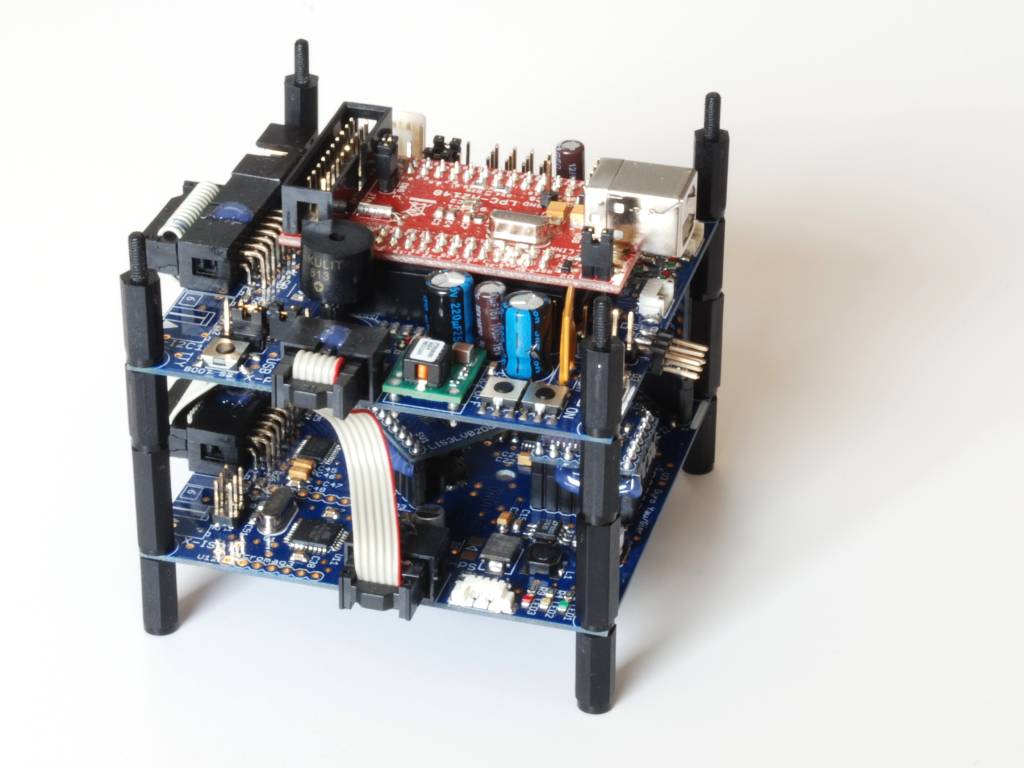 | 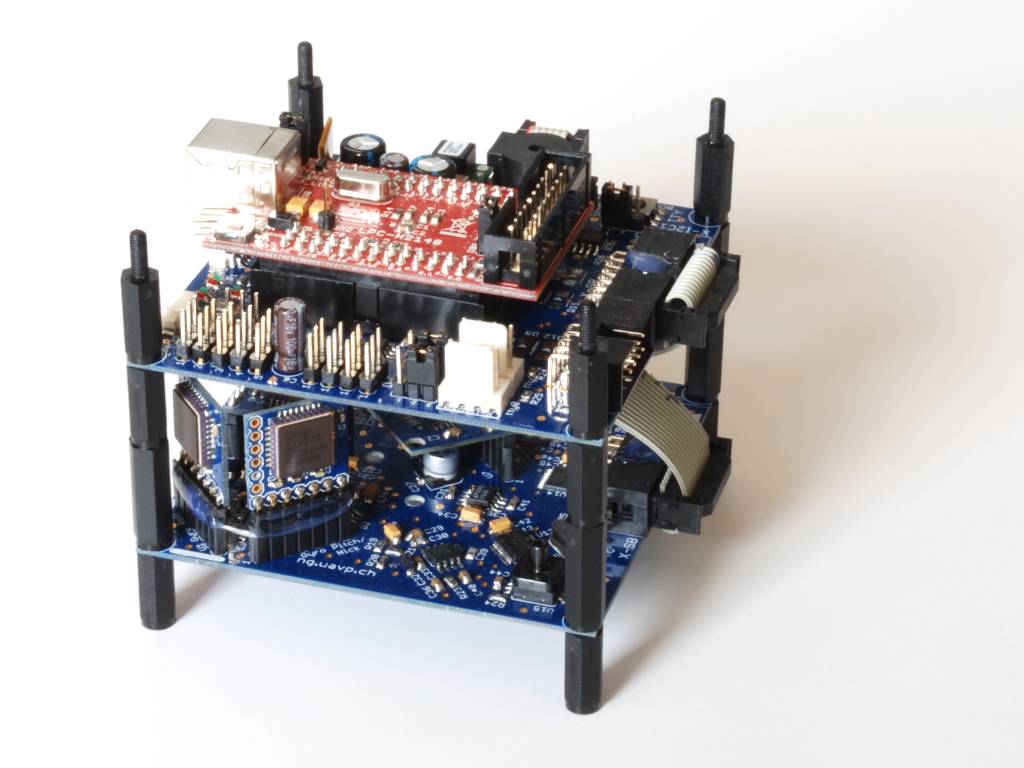 |
/!\ Remarque: Assurez-vous de séparer la carte des capteurs (sensorboard) du châssis pour éviter les problèmes de vibrations! Pour amortir, vous pouvez utiliser les absorbeurs de choc de Conrad Electronics (546382-62) ou vous pouvez construire quelques éléments à base de bouchons d’oreille en mousse ou similaires. Une autre technique consiste à utiliser un tube pas cher de carburant RC en silicone. Un tube de 2,1 mm diamètre intérieur par 6mm de diamètre extérieur a été utilisé avec succès dans le passé.
Cadre
Le cadre devrait être aussi pré-assemblé à ce stade. Si vous avez construit un cadre en aluminium, assurez-vous de ne pas avoir de copeaux laissés dans les tiges, cela pourrait être fatal pour le multicopter.
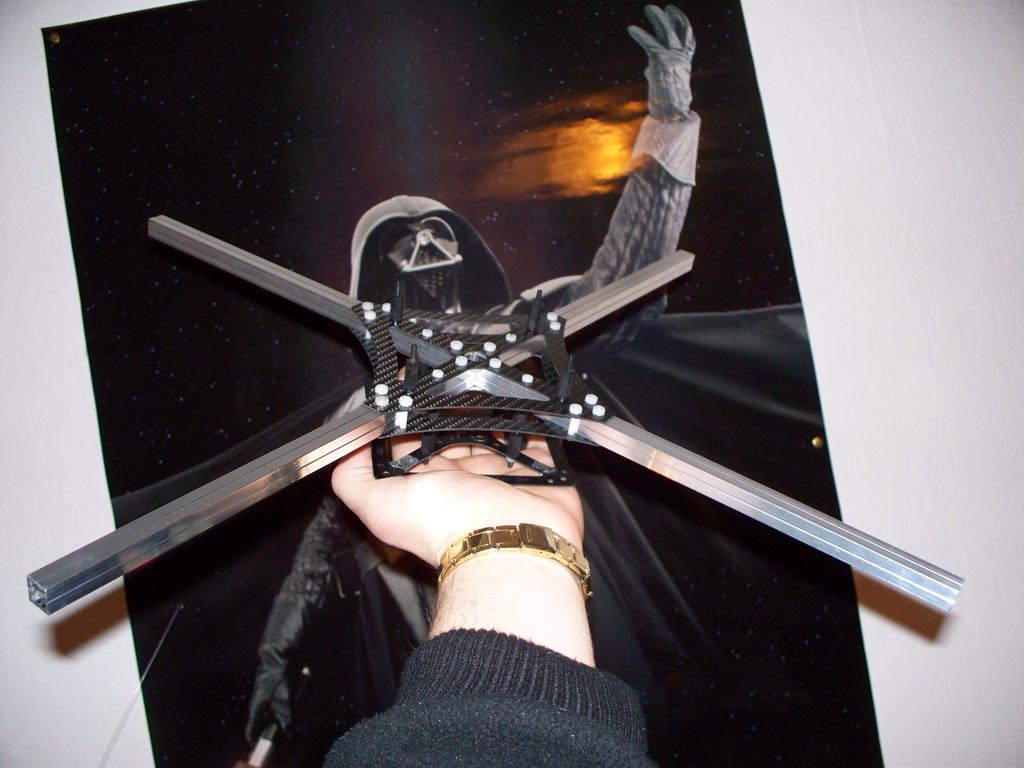
J’ai utilisé les plaques centrales concaves de 11.5mm du package ci-dessus.
Si vous utilisez un châssis en aluminium, je recommande d’attacher les moteurs à quelque chose qui absorbe au moins un peu les vibrations. J’ai utilisé un tube rétractable entre le châssis et le moteur. Il permettra de réduire les vibrations et le multicopter sera alors moins bruyant.
Moteurs et variateurs
La troisième section porte sur les moteurs et les variateurs de vitesse.
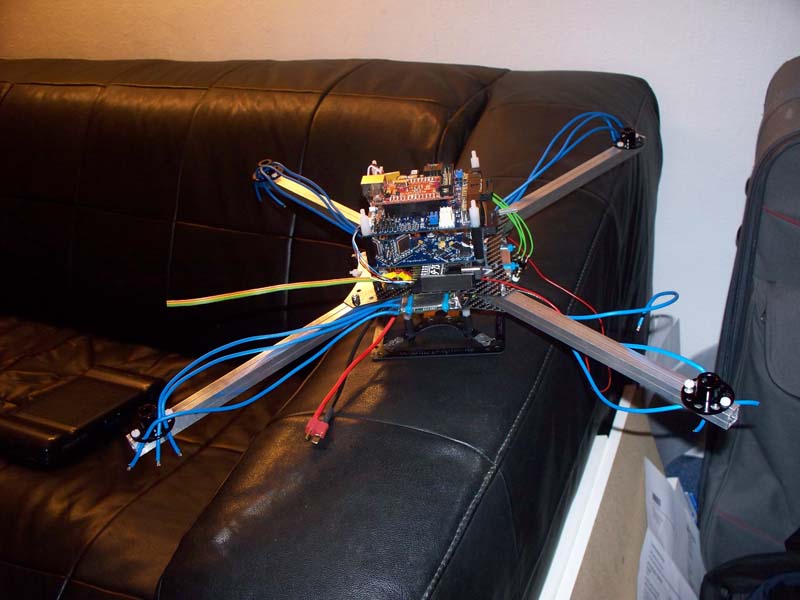
Si vous avez ces différentes parties regroupés, vous pouvez commencer à tout monter ensemble sur le cadre et connecter tous les câbles. Voici un exemple sur comment j’ai câblé mes variateurs de vitesse:
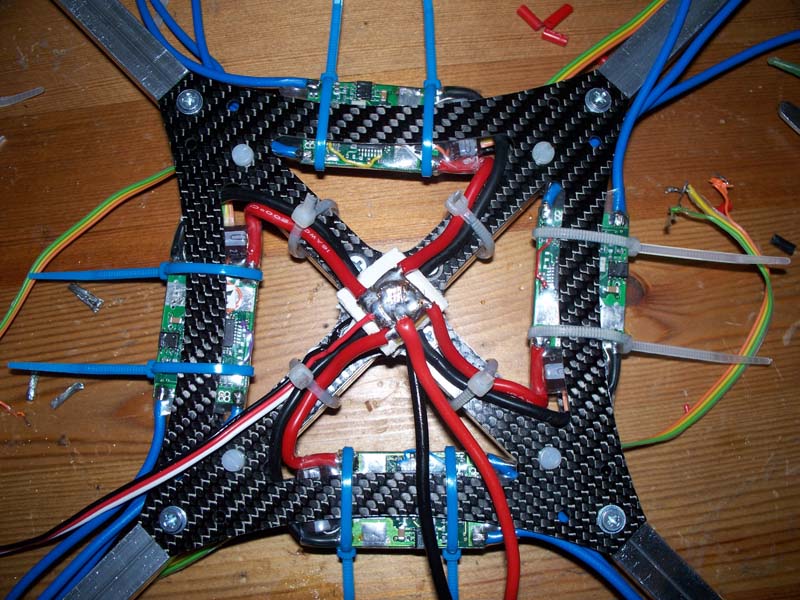
Notez l’ordre des contrôleurs : ils onts les identifiants 1, 3, 2 et 4 en comptant dans le sens des aiguilles d’une montre du dessus et du devant vers la gauche.
J’ai utilisé des petites cartes et j’ai mis des charges de soudure à l’étain dessus. Pour éviter les ponts sur le châssis j’ai utilisé du ruban de mousse. Vous pouvez aussi souder les câbles directement ensemble ou utiliser des connecteurs. Si le montage se présente comme dans l’image ci-dessous, cela va fonctionner.
Il est également possible de couper l’isolation au milieu de deux câbles qui relient deux contrôleurs, réduire de moitié les fils en cuivre, mettre le câble de la batterie et l’autre câble reliant les contrôleurs (également sans isolation au milieu) avec l’autre moitié de fil. Puis tordre le fil coupé de sorte que la fente entre les deux moitiés se rétrécisse. Mettre plus de flux et de soudure dessus et le fusionner par la chaleur.
Les câbles sont lourds. Plus ils sont courts, plus le NG sera à la fin léger. Un copter plus léger fonctionnera mieux et volera plus longtemps. Vous pouvez économiser environ 75 grams avec un câblage intelligent, assez pour mettre pour un petit appareil photo ou d’autres PCB ou LED supplémentaires.
Si un moteur tourne dans le mauvais sens échanger simplement 2 des 3 câbles et il tournera dans le bon sens.
Câblage
Suivant le choix des moteurs, le câblage de votre NG devra utiliser différents diamètres de câbles. Pour la plupart des moteurs, les diamètres indiqués conviendront.
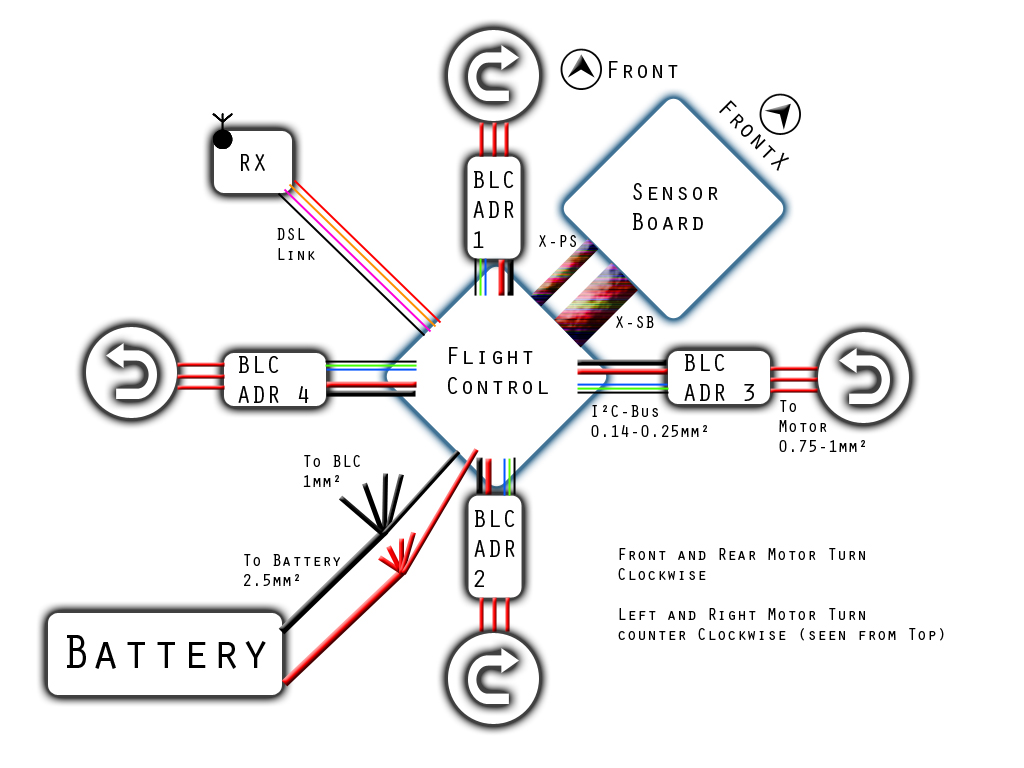
Note :: :: Souvenez vous que les deux câbles partant de la batterie jusqu’à la séparation vers les 8 câbles d’alimentation des contrôleurs doivent avoir des diamètres plus importants. :: Si vous n’avez jamais construit un Mikrokopter sachez qu’un NG utilise exactement le même câblage.
/!\ Assurez-vous que les câbles ne puissent pas heurter les hélices. Utilisez un strap ou un tube thermofigé pour fixer les fils au cadre.
Si un moteur tourne dans le mauvais sens échanger simplement 2 des 3 câbles le relieant au variateur.
La page Cabling Page a davantage d’exemples pour d’autres configuration(X4, Y6, …)
Relier la tour et les contrôleurs
Maintenant que vous avez les contrôleurs sur le cadre, vous pouvez aussi monter la tour de PCB et la connecter à l’alimentation et aux liaisons I2C.
Ne confondez pas les données I2C et l’horloge. Les broches I2C sur le contrôleur de vol sont marqués par “D” pour Données (Data) et par un “C” pour l’horloge (Clock). La troisième broche à l’extérieur du contrôleur de vol est la masse ("-"). Les quatre broches I2C sont tous en paralèlle (I2C est un bus). L’ordre de branchement sur la carte du contrôleur de vol n’a pas d’importance, mais la position du montage des contrôleurs et leurs adresses l’est ! Si vous connectez le contrôleur BL ensuite “SDA” = “Data” et “SCL” = “Clock”.
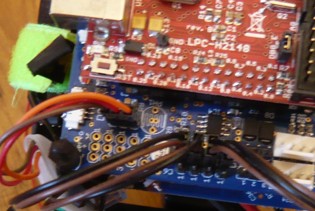
Notez aussi que les capteurs doivent être alignés avec les bon contrôleurs, l’avant de la carte des capteurs se trouve là où se trouve les gyros (même chose en frontX mais pas le gyro debout mais le gyro à l’horizontal).
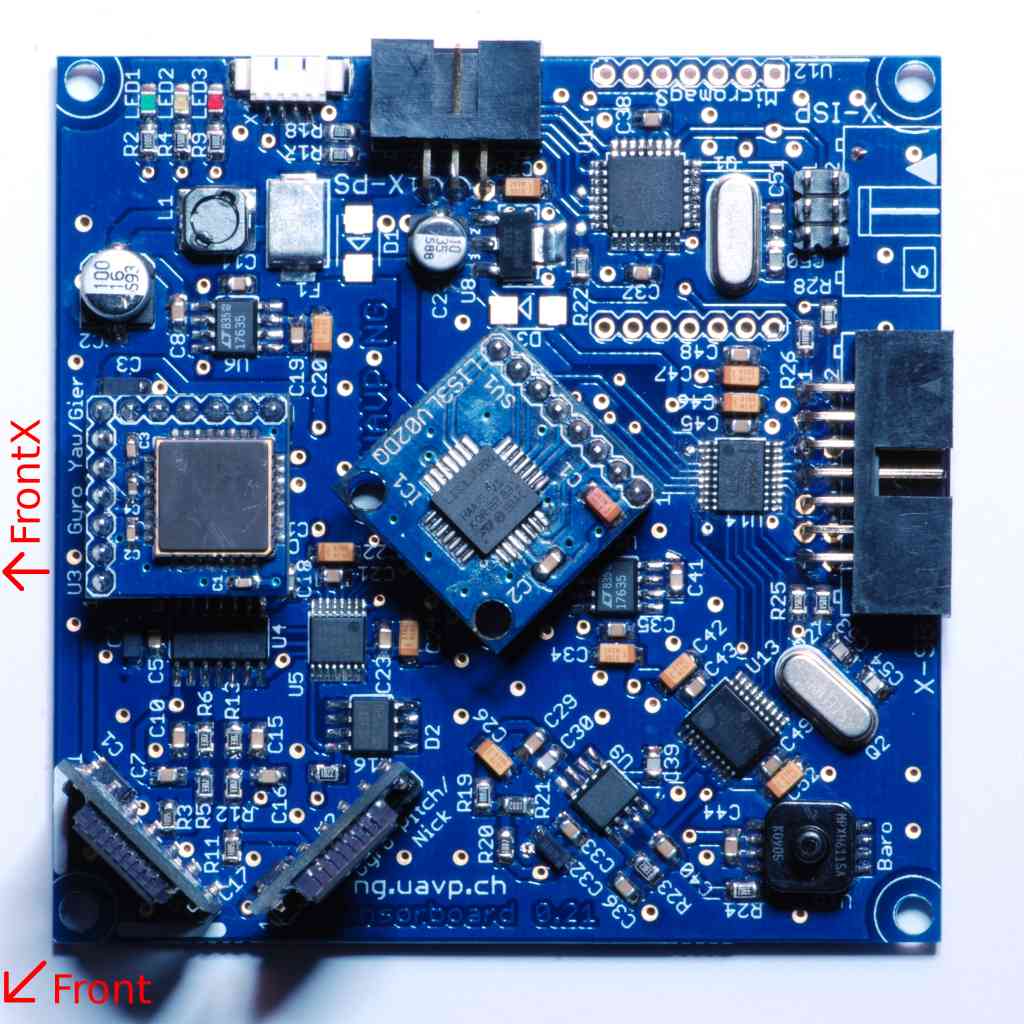
Les PCBs mini ont un petit triangle blanc sur l’un des coins qui devrait toujours pointer vers le moteur 1. En mode “plus”, le moteur 1 doit être le moteur vers l’avant. En mode X, l’avant se trouvera entre les moteurs 1 et 3 :
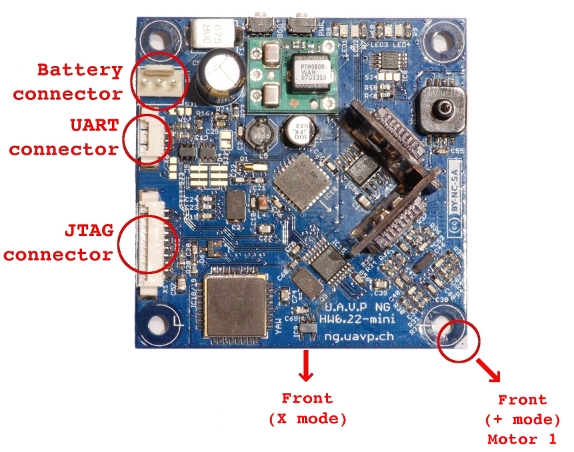
Lorsque la batterie est connectée, la tension la plus élevée doit être sur la broche du milieu.
Le récepteur RC et les antennes
La seule chose qui reste à brancher maintenant est le récepteur. Il se branche simplement sur le port UART si vous utilisez un récepteur ACT. Si vous utilisez un récepteur standard à sommation de signal, il sera branché aux trois broches juste derrière DSL 1.
Vous pouvez trouver l’affectation des broches sur la page d’initialisation
Maintenant, vous devez placer l’antenne quelque part, je vous conseille de la mettre vers le haut. Utilisez des tubes d’antenne ou une sorte de bâton en bois ou des bâtons de GfK de quelque chose comme 2 mm de diamètre et monter les avec des colliers. N’utilisez pas de CFK pour le montage de l’antenne, cela conduit l’électricité et créera une armure autour de votre antenne. N’utilisez pas une antenne bancale ou lourde car elle peut transférer des vibrations à la carte des capteurs. Elle peut aussi détériorer vos caractéristiques de vol de l’hélicoptère!
/!\ Assurez-vous que le câble de l’antenne ne peut pas se trouver dans la trajectoire d’une hélice. Si vous coupez le câble de l’antenne avec une hélice, vous ne serez pas en mesure de contrôler ou même arrêter le NG par la suite. Juste pousser le bouton d’arrêt sur la carte FC ne suffit pas. Il vous faudra débrancher la batterie. Et saisir cela au travers les hélices en rotation va faire mal.
Les hélices
Si vous avez terminé de sorte que votre matériel soit prêt à voler. Ne pas mélanger pas le sens de rotation des hélices! Avant et arrière sont dans le sens horaire, gauche et droite dans le sens antihoraire (tous vu de dessus).
Un choix très courant sont hélices dites EPP1045. Ces hélices ne sont très pas chère, mais peuvent être moins efficace pour les gros hélicoptères. De bons résultats ont été obtenus en utilisant les hélices Graupner 10x5". Elles sont environ de la même taille que les hélices EPP1045, mais très solides. Ayez à l’esprit que vous avez besoin de moteurs tournant le plus vite (environ 1000KV) pour ces hélices.
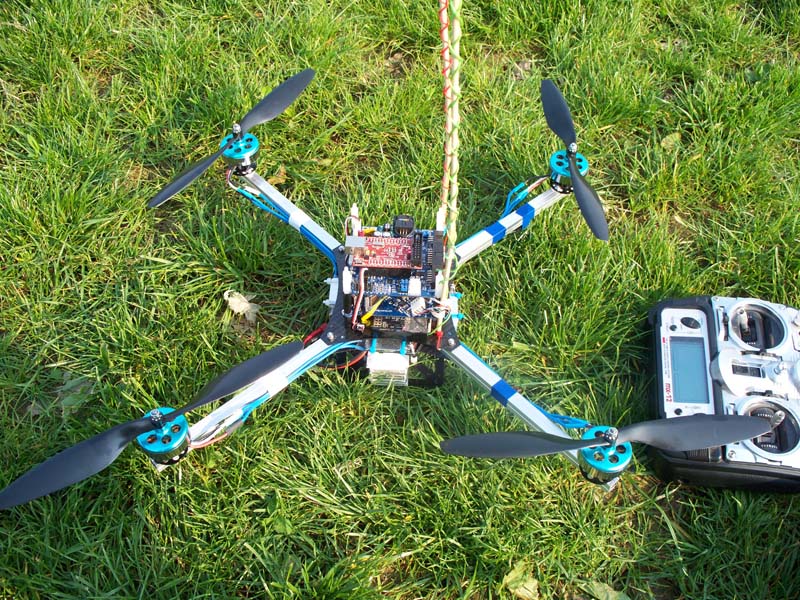
La prochaine étape est l’étalonnage et configuration du NG, consultez la page Initialisation pour plus d’informations.
/!\ Assurez-vous que les câbles ne peuvent pas heurter les accessoires. Utilisez des straps pour cable ou le tube thermorétractable pour fixer les câbles au châssis.